
روبوت دلتا ثلاثي الأبعاد مزود برؤية آلية
- العميل
- أتمتة المصانع والروبوتات
- السنة
- 2025
- التصنيف
- الأتمتة الصناعية
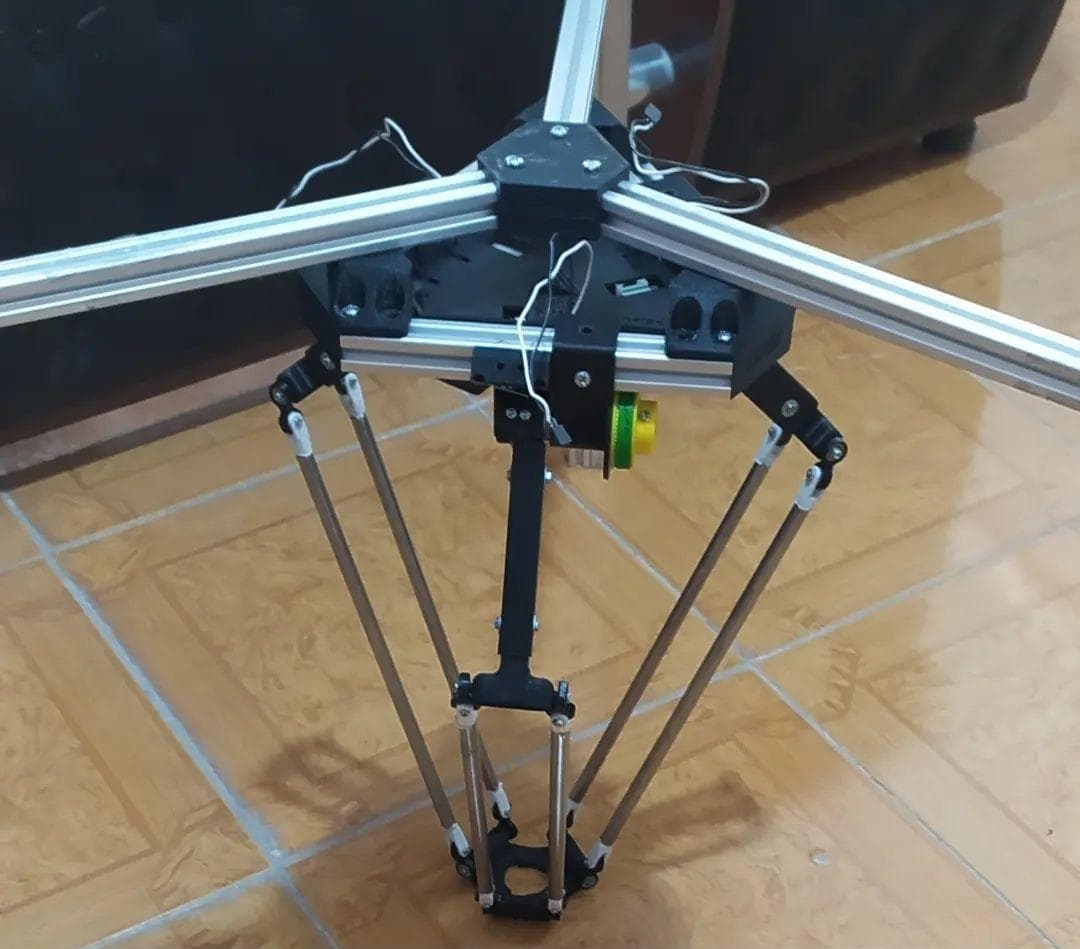
تعتمد تطبيقات كثيرة لروبوتات دلتا على مواضع محددة مسبقًا أو تجهيزات محاذاة ميكانيكية. بنت NELSco نموذجًا يجمع بيانات العمق RGB-D بالتعلّم العميق لتحديد القطع ضمن نطاق معرّف من الاتجاهات وتزويد الروبوت بأهداف الالتقاط.
بيانات RGB-D من كاميرا Intel RealSense لتقدير الموضع ثلاثي الأبعاد، مع تجزئة TensorFlow وKeras لاستخراج حدود مرشحة للقطعة.
تحول الحركية العكسية المخصصة الهدف ثلاثي الأبعاد إلى أوامر للمحركات، مع قابض هوائي ملائم للمنتج المختبر؛ وتتطلب المنتجات الجديدة إعادة تدريب وتحقق.
التحدي
تمثل التحدي في كشف القطع غير المنتظمة باتجاهات مختلفة، وتقدير حدود وأهداف التقاط مناسبة، وتحويل الإحداثيات ثلاثية الأبعاد إلى أوامر حركة ضمن زمن دورة اختبار النموذج.
نهجنا
توفر كاميرا Intel RealSense بيانات RGB-D لتقدير الموضع ثلاثي الأبعاد. تستخرج خوارزمية التجزئة بـ TensorFlow وKeras حدودًا مرشحة للقطعة، ثم يحول متحكم الحركية العكسية الهدف المختار إلى أوامر للمحركات. صُمم القابض الهوائي لهندسة المنتج المختبر، ويتطلب المنتج الجديد بيانات وضبطًا وتحققًا جديدًا.
النتيجة
كانت النتيجة خلية أتمتة تجريبية تجمع رؤية الآلة والتعلّم العميق والتحكم بالروبوت للقطع ضمن نطاق الاتجاهات المختبر. يمكن لهذا النهج أن يقلل الاعتماد على تجهيزات المحاذاة في التطبيقات المناسبة؛ وتعتمد الدقة والطاقة الإنتاجية النهائية على التحقق باستخدام المنتج وسرعة الخط المستهدفين.
النتائج
- التقاط القطع ضمن الاتجاهات المختبرة مع تقليل الاعتماد على تجهيزات المحاذاة
- تقليل الاعتماد على تجهيزات المحاذاة الميكانيكية
- إتاحة تقييم الالتقاط الموجّه بالرؤية لقطع ذات اتجاهات مختلفة