
3D-Deltaroboter mit KI-basierter Objekterkennung
- Auftraggeber
- Fabrikautomatisierung und Robotik
- Jahr
- 2025
- Kategorie
- Industrieautomatisierung
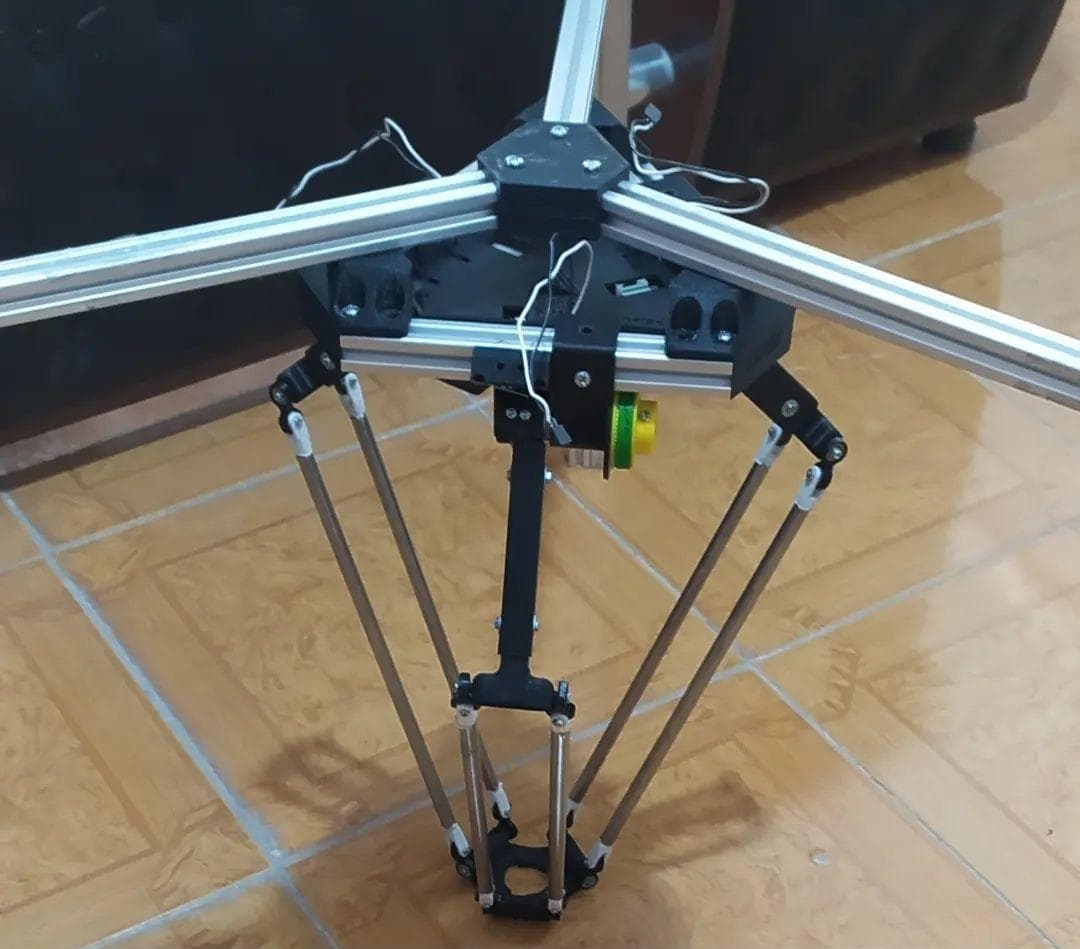
Viele Deltaroboter-Anwendungen arbeiten mit vorgegebenen Teilepositionen oder mechanischen Ausrichtvorrichtungen. NELSco entwickelte einen Prototyp, der RGB-D-Tiefendaten mit Deep Learning kombiniert, Teile innerhalb eines definierten Orientierungsbereichs erkennt und Greifziele bereitstellt.
Intel-RealSense-Tiefenkamera für RGB-D-Daten und 3D-Objektlokalisierung sowie Instanz- und semantische Segmentierung mit TensorFlow/Keras zur pixelgenauen Erkennung von Objektgrenzen.
Kundenspezifische inverse Kinematik zur Berechnung der Motorwinkel aus der 3D-Greifpose, ein auf die Produktgeometrie abgestimmter pneumatischer Endeffektor sowie ein für weitere Produkte nachtrainierbares Modell.
Die Herausforderung
Der Roboter musste unregelmäßig geformte Objekte in unterschiedlichen Positionen und Orientierungen erkennen, geeignete Greifpunkte bestimmen und 3D-Koordinaten innerhalb des verfügbaren Taktzeitfensters in Motorbewegungen umsetzen.
Unser Vorgehen
Eine Intel-RealSense-Tiefenkamera liefert RGB-D-Daten für die räumliche Objektlokalisierung. Die Instanz- und semantische Segmentierung mit TensorFlow/Keras ermittelt Objektgrenzen auf Pixelebene. Eine kundenspezifische inverse Kinematik berechnet daraus die Motorwinkel; der pneumatische Endeffektor wurde auf die Geometrie des Zielprodukts abgestimmt. Das Modell kann für weitere Produkttypen nachtrainiert werden.
Das Ergebnis
Das Ergebnis war eine prototypische Automatisierungszelle, die Bildverarbeitung, Deep Learning und Robotersteuerung für den geprüften Orientierungsbereich kombiniert. In geeigneten Anwendungen kann dies den Vorrichtungsbedarf reduzieren; Genauigkeit und Durchsatz müssen mit Zielprodukt und Taktzeit validiert werden.
Ergebnisse
- Greifen unterschiedlich orientierter Objekte ohne feste Ausrichtvorrichtung
- Verringert den Bedarf an mechanischen Ausrichtvorrichtungen
- Ermöglicht die Bewertung bildgeführter Greifprozesse für unterschiedlich orientierte Teile
Haben Sie ein ähnliches Projekt?
Sprechen Sie mit dem Engineering-Team von NELSco über die Anforderungen Ihres Projekts.