
Yapay Zekâ Destekli 3B Delta Robot ile Pick & Place
- Müşteri
- Fabrika otomasyonu ve robotik
- Yıl
- 2025
- Kategori
- Endüstriyel Otomasyon
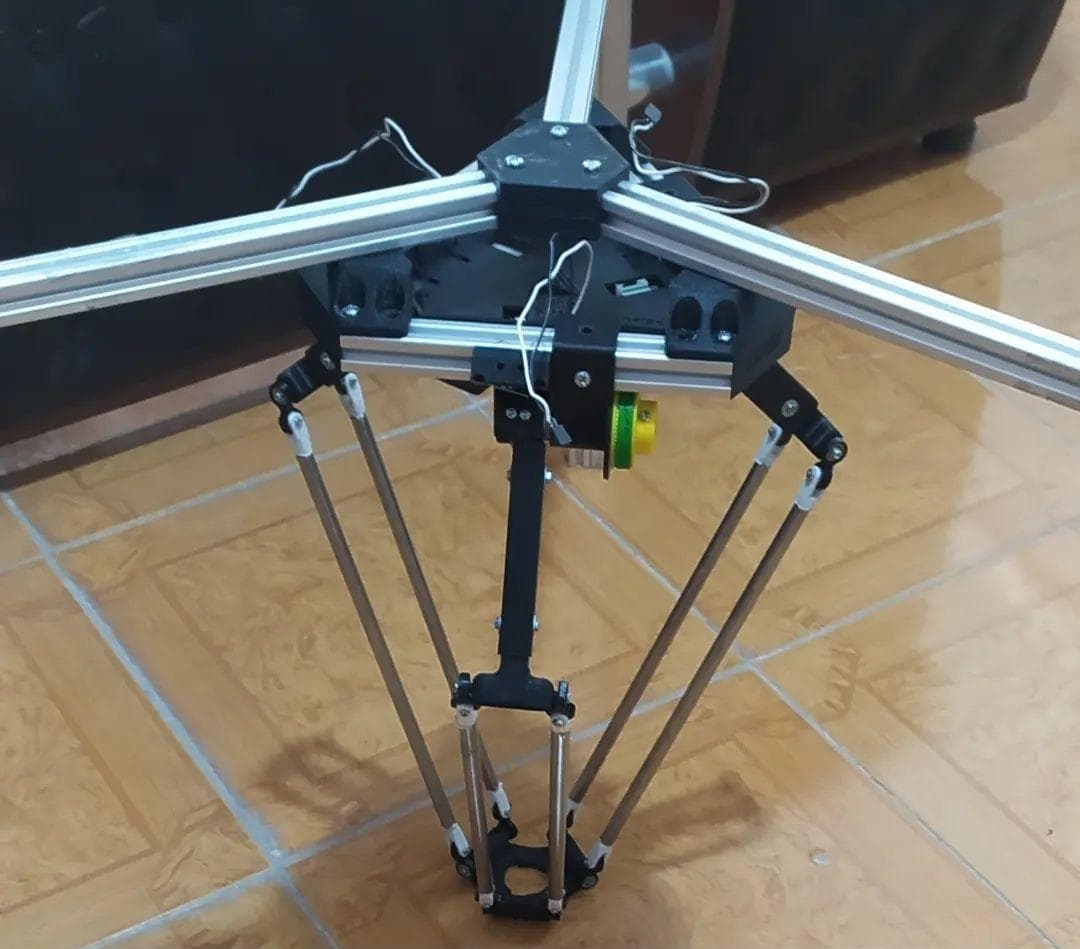
Delta robotlar hızlı parça taşıma için uygundur; ancak görsel algılama olmadan genellikle önceden tanımlı konumlara veya mekanik fikstürlere ihtiyaç duyar. NELSCO, RGB-D derinlik kamerasını derin öğrenmeyle birleştirerek konveyör üzerindeki farklı yönelimlere sahip nesneleri algılayan bir 3B delta robot sistemi geliştirdi.
RGB-D verisi ve 3B nesne konumlandırma için Intel RealSense derinlik kamerası; düzensiz şekillerin sınırlarını piksel düzeyinde belirlemek için TensorFlow ve Keras tabanlı görüntü bölütleme.
3B kavrama hedefini motor açılarına dönüştüren özel ters kinematik çözücü, ürün geometrisine uygun pnömatik uç efektör ve yeni ürünler için yeniden eğitilebilir yapay zekâ modeli.
Zorluk
Robotun, bant üzerindeki farklı konum ve yönelimlerde bulunan düzensiz parçaları algılaması, kavrama sınırlarını çıkarması ve 3B hedef koordinatlarını motor açılarına dönüştürmesi gerekiyordu. Bu işlemlerin çevrim süresi içinde ve özel hizalama fikstürlerine bağımlı olmadan yürütülmesi hedeflendi.
Yaklaşımımız
Intel RealSense derinlik kamerası RGB-D nokta bulutu üzerinden nesnenin X, Y ve Z konumunu sağlar. TensorFlow ve Keras tabanlı görüntü bölütleme, düzensiz şekillerin sınırlarını piksel düzeyinde çıkarır. Özel ters kinematik çözücü, 3B kavrama hedefini motor açılarına dönüştürür; ürün geometrisine uygun mekanik/pnömatik uç efektör geliştirildi. Model, yeni ürün tipleri için yeniden eğitilebilir.
Sonuç
Sonuç, test edilen yönelim aralığındaki parçalar için makine görüsü, derin öğrenme ve robot kontrolünü birleştiren prototip bir otomasyon hücresi oldu. Uygun uygulamalarda hizalama fikstürü ihtiyacını azaltabilir; nihai doğruluk ve çevrim kapasitesi hedef ürün ve hat hızında doğrulanmalıdır.
Sonuçlar
- Bant üzerindeki farklı yönelimlere sahip nesnelerin görsel yönlendirmeyle kavranması
- Mekanik hizalama fikstürü ihtiyacını azaltır
- Farklı yönelimlerdeki parçalar için görsel yönlendirmeli kavramanın değerlendirilmesi
Benzer bir projeniz mi var?
Proje gereksinimlerinizi değerlendirmek için NELSco mühendislik ekibiyle görüşün.